图像输入与坐标
图像输入由像素、尺寸、像素格式和旋转信息组成。先使用文件图像完成接入,再配置摄像头缓冲区布局和预览坐标。
按实际字节布局声明格式
| Format | Size (packed) | 说明 |
|---|---|---|
| RGB / BGR | width × height × 3 bytes | OpenCV 读取文件后的默认格式是 BGR。 |
| RGBA / BGRA | width × height × 4 bytes | 声明的格式必须与通道顺序一致。 |
| Gray | width × height bytes | 使用 HF_STREAM_GRAY。 |
| NV12 / NV21 | width × height × 3 / 2 bytes | 宽高为偶数;NV12 交错存储 UV,NV21 交错存储 VU。 |
| I420 | width × height × 3 / 2 bytes | 宽高为偶数;Y、U、V 分别存储。 |
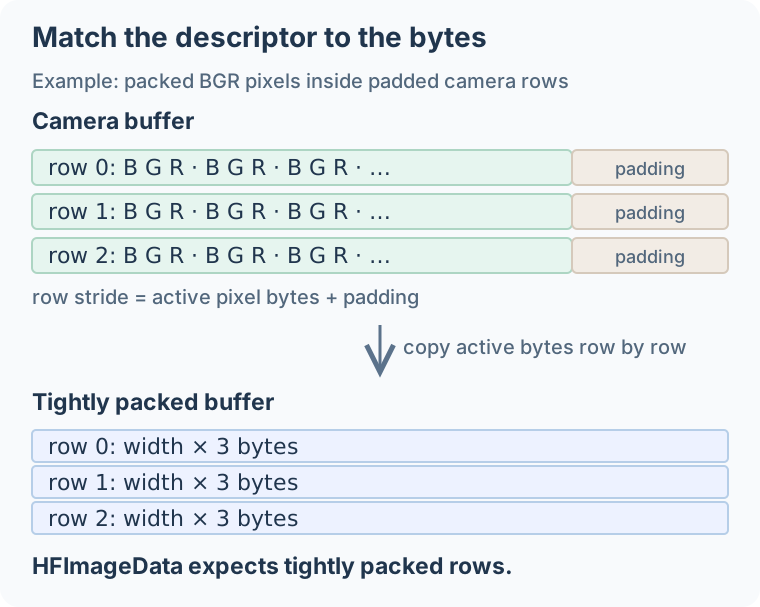
HFImageData 使用表中的紧密排列布局。摄像头每行带有填充时,先重新排列数据,再传给原始 C 图像流接口。Android YUV_420_888 按各平面的 row stride 和 pixel stride 读取,然后组装成所声明的输出格式。
原始 C 图像流
/* pixels points to width * height * 3 tightly packed BGR bytes. */
HFImageData input = {0};
input.data = pixels;
input.width = width;
input.height = height;
input.format = HF_STREAM_BGR;
input.rotation = HF_CAMERA_ROTATION_0;
HFImageStream stream = NULL;
HResult status = HFCreateImageStream(&input, &stream);
if (status == HSUCCEED) {
    /* Run detection and any downstream calls using this frame here. */
    HFReleaseImageStream(stream);
}
图像流借用 pixels,缓冲区由应用持有。所有图像流操作结束前,保持缓冲区有效且内容不变,之后再归还相机或复用。
可以通过 HFImageStreamSetBuffer、HFImageStreamSetFormat 和 HFImageStreamSetRotation 复用已有图像流。检查每次调用的返回状态,并保证修改时没有其他处理调用正在使用旧缓冲区。
文件与位图输入
HFCreateImageBitmapFromFilePath 解码图像并持有像素内存。在 1.2.4 中,HFCreateImageStreamFromImageBitmap 会将像素复制到图像流自己的内存。创建后可以修改或释放原位图;两个句柄在各自使用结束后分别释放。
首次接入可使用完整的 C 检测程序。它采用文件输入,先确认 SDK 配置,再接入摄像头。
Apple 相机与内存输入
Apple 封装可以直接接收紧密排列的 BGRA、RGBA、Gray 或 NV12 CVPixelBuffer。图像流会保留并锁定缓冲区,直到关闭或替换输入;这个构造方法不会复制像素。
#import <InspireFace/InspireFaceApple.h>

// session is initialized; buffer uses a supported tightly packed layout.
BOOL CountCameraFaces(IFSession *session, CVPixelBufferRef buffer,
                      HInt32 *count, NSError **error) {
    IFImageStream *stream = [[IFImageStream alloc]
        initWithPixelBuffer:buffer rotation:HF_CAMERA_ROTATION_0 error:error];
    if (!stream) return NO;
    @try {
        return [session withBorrowedFacesFromStream:stream
            body:^(HFMultipleFaceData faces) {
                *count = faces.detectedNum;
            } error:error];
    } @finally {
        [stream closeWithError:nil];
    }
}
import CoreVideo
import InspireFaceSwift

// session is initialized; buffer uses a supported tightly packed layout.
func countCameraFaces(session: FaceSession, buffer: CVPixelBuffer) throws -> Int {
    let stream = try ImageStream(pixelBuffer: buffer, rotation: .degrees0)
    defer { try? stream.close() }
    return try session.withUnsafeFaces(in: stream) { faces in
        faces.count
    }
}
构造方法会拒绝带有行填充的缓冲区,以及未组成连续内存的 NV12 平面。即使相机设置为 BGRA,输出也可能带有行填充。先检查 CVPixelBufferGetBytesPerRow;需要重新排列时,使用 iOS 页中的完整 BGRA 逐行复制示例。不能只把 stride 改成图像宽度而不移动像素。
像素已经保存在应用内存中时,Swift 可以让图像流留在该内存的指针作用域内:
import InspireFaceSwift

// bgra holds width * height * 4 bytes, without padding between rows.
func countPackedFaces(session: FaceSession, bgra: inout [UInt8],
                      width: Int32, height: Int32) throws -> Int {
    try bgra.withUnsafeMutableBytes { bytes in
        try ImageStream.withBorrowedBytes(
            bytes, width: width, height: height, format: .bgra
        ) { stream in
            try session.withUnsafeFaces(in: stream) { faces in
                faces.count
            }
        }
    }
}
离开这些作用域前,完成检测、分析与特征提取。不要从 withUnsafeMutableBytes 回调中返回图像流或借用的人脸指针。文件输入则可以使用 Objective-C 的 IFImageBitmap 或 Swift 的 ImageBitmap,由位图持有解码后的像素;snapshotStream 会复制像素,生成独立的图像流。文件加载与错误处理见 Apple 示例。
NumPy 输入
BGR 输入使用形状为 (height, width, 3) 的 uint8 数组。当前 Python 封装也接受 (height, width) 的灰度数组和 (height, width, 4) 的 BGRA 数组。用下面的代码保证数组内存连续:
import numpy as np
image = np.ascontiguousarray(image, dtype=np.uint8)
faces = session.face_detection(image)
输入为 [0, 1] 浮点数时,先缩放到 [0, 255],再转换为 uint8。图像读取库返回 RGB 时,转换成 BGR,或显式创建 RGB 格式的 ImageStream。
旋转与显示坐标
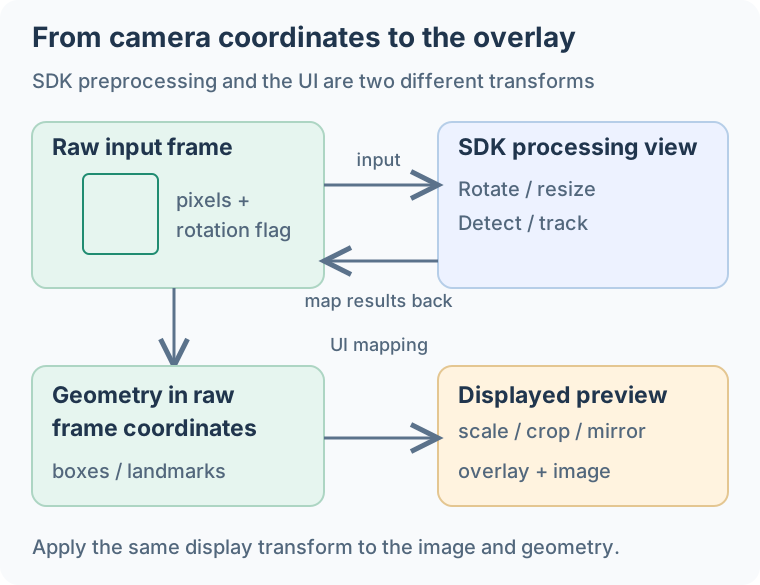
接入预览画面时,要区分三个坐标空间:
- 原始帧:提交给 SDK 的缓冲区尺寸和像素布局。
- 正向处理画面:SDK 旋转、预处理后用于检测的视图。
- 界面预览:UI 缩放、裁剪、留边和镜像后的显示画面。
SDK 将人脸几何信息映射回输入帧坐标。UI 再对这些坐标应用预览变换,包括前置摄像头的镜像。
原生接口 HF_CAMERA_ROTATION_90 和 _270 使用逆时针约定。摄像头 API 可能给出顺时针修正角度,需要明确转换。也可以先将像素旋转为正向图像,再传入 HF_CAMERA_ROTATION_0。
绘制人脸框时,让人脸分别靠近画面的四边检查。若中心位置正确、靠近边缘就发生偏移,通常是映射遗漏了裁剪或缩放;若移动方向相反,应检查镜像处理。
拷贝与异步处理
检测快照保留检测数据。送入队列做特征提取时,同时保留快照和对应帧,或一份像素副本。只绘制人脸框时,复制几何数据即可;图像处理结束后可以释放原帧。
抓拍模块返回候选帧 ID。用这些 ID 作为键,将对应图像保存在容量受限的缓存中,保存时再编码选中的图像。详见人脸抓拍。
在 SDK 外进行预处理
独立的 InspireCV Task API 接受带行步长的原始图像视图,可输出图像或张量。使用 Task 自己的 PixelFormat 值;在 Task、HFImageFormat 和 InspireFace FrameProcess 之间传递数据时,明确转换格式枚举。