会话与跟踪
会话保存已启用的模型、工作内存和视频跟踪历史。为一个工作线程或一路摄像头创建一个会话,在连续帧间复用,减少重复初始化的开销。
按输入选择模式
| Mode | 速度 / 延时 | 适用输入 | 工作方式 |
|---|---|---|---|
ALWAYS_DETECT | ★★☆☆☆ 较高延时 | 静态图片、互不相关的请求 | 每次调用都运行检测,不维护连续的 track ID。 |
LIGHT_TRACK | ★★★★★ 低延时 | 实时摄像头、连续视频 | 复用前帧结果进行跟踪,按需运行检测。 |
TRACK_BY_DETECTION | ★★☆☆☆ 较高延时 | 需要逐帧检测并关联轨迹的视频 | 每帧运行检测,再将检测结果关联到连续轨迹。 |
表中的模式名省略了 C API 的 HF_DETECT_MODE_ 前缀。星数越多,表示典型场景下处理速度越快、单帧延时越低。星级用于相对比较,实际耗时还取决于设备、模型、检测尺寸、人脸数量和启用的分析功能。
三种模式如何工作
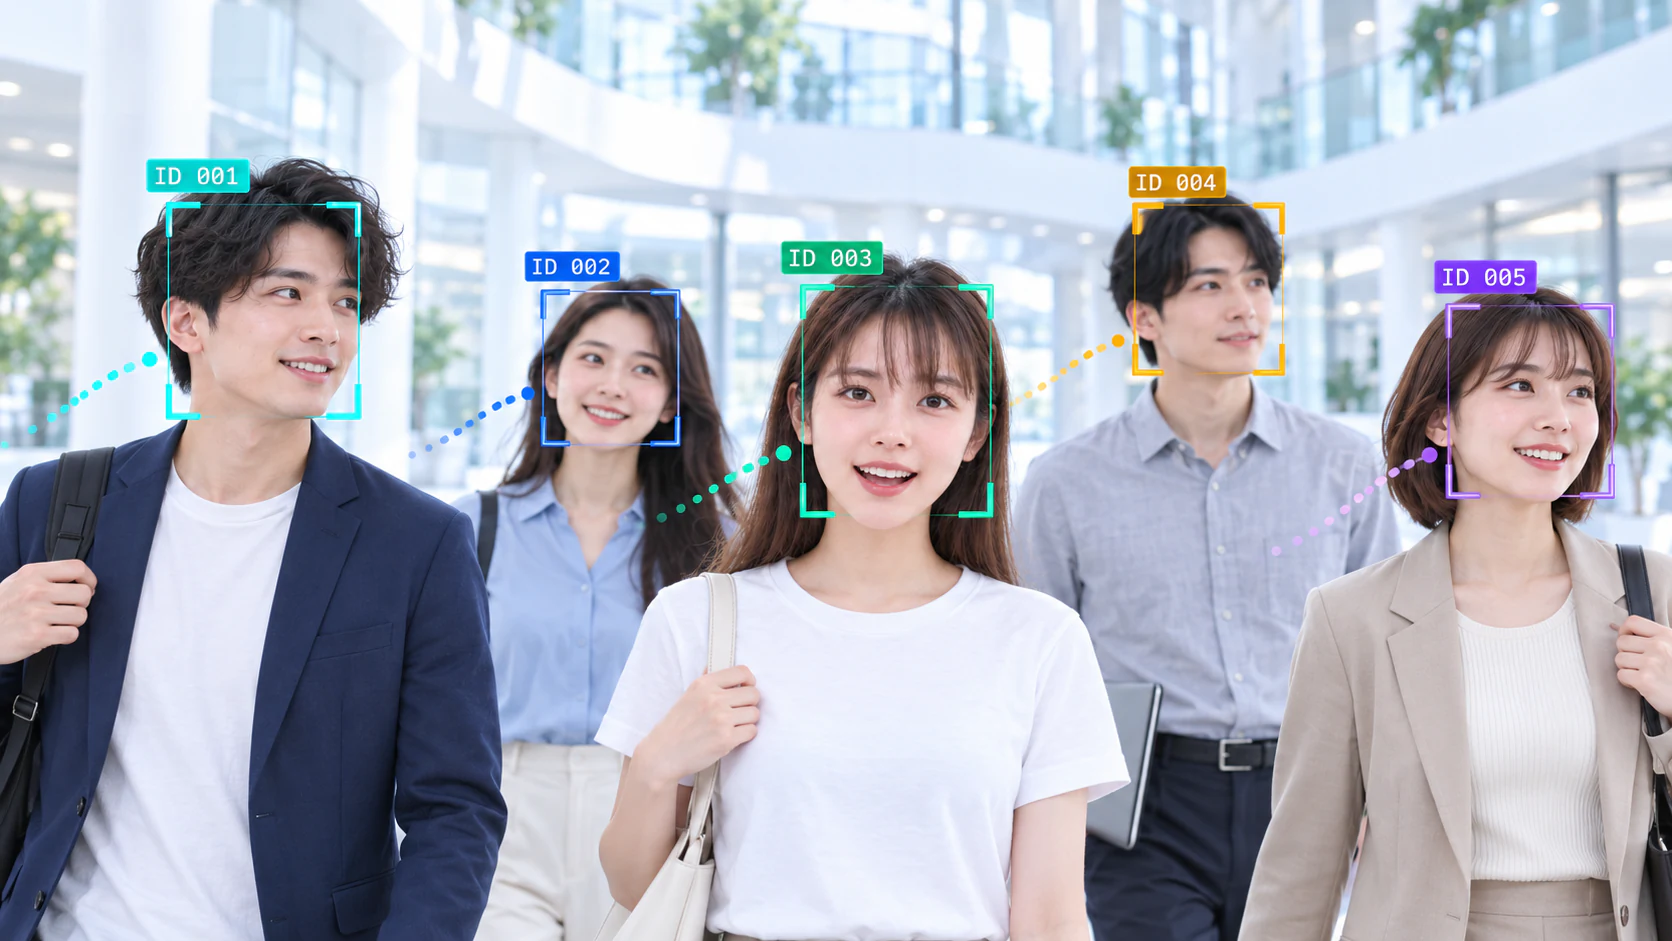
ALWAYS_DETECT:每张输入独立处理,适合上传照片、批量图片或互不相关的请求。结果中的人脸排列顺序不能用于关联不同图片中的人脸。LIGHT_TRACK:利用前帧信息跟踪人脸,稳定跟踪时计算开销较小。首帧、到达检测间隔或没有可跟踪的人脸时,会运行检测;这些帧通常比只做跟踪的帧耗时更高。画面中没有可跟踪的人脸时,也会继续逐帧检测。TRACK_BY_DETECTION:每帧先检测,再将结果关联为轨迹。监控、抓拍等既需要逐帧检测、又需要连续轨迹的场景可以使用;每帧仍需承担检测开销。
track ID 用于连接同一段序列中的观测结果,不代表识别出的人员身份,也不是永久 ID。需要持久保存身份时,另外使用业务 ID 或 FeatureHub ID。
单帧延时与新脸发现速度
使用 LIGHT_TRACK 时,增大检测间隔可以减少周期检测的开销,但新进入画面的人脸可能更晚出现在结果中。对抓拍时机要求较高时,可以先用较短间隔,再根据实际视频调整。检测间隔不会降低 ALWAYS_DETECT 或 TRACK_BY_DETECTION 的逐帧检测频率。
实时摄像头除了测量 SDK 单帧耗时,还要关注显示的画面落后了多久。输入队列积压时,即使每次 SDK 调用很快,预览也会有明显延迟。保留较短的队列,处理跟不上时丢弃过期帧,再按时间顺序送入剩余帧。各阶段的计时方法见性能测量。
视频处理循环
下面按接入语言切换示例,每种写法都在连续帧间复用会话。原生、Objective-C、Swift、HarmonyOS 和 Python 示例使用 1.2.4 接口,Android 使用 Java 1.2.0 包。Objective-C 与 Swift 示例需搭配包含这两种接口的 Apple framework。
按 C 接入说明初始化 SDK 后,为整段视频创建一个会话。每帧用有效的图像流调用 track_frame,处理完成后释放该帧的图像流;视频结束后再释放会话。
#include <stdio.h>
#include <inspireface.h>

static HResult create_tracker(HFSession *session) {
    return HFCreateInspireFaceSessionOptional(
        HF_ENABLE_NONE, HF_DETECT_MODE_LIGHT_TRACK, 5, 320, -1, session);
}

static HResult track_frame(HFSession session, HFImageStream stream) {
    HFMultipleFaceData faces = {0};
    HResult status = HFExecuteFaceTrack(session, stream, &faces);
    if (status != HSUCCEED) return status;
    for (HInt32 i = 0; i < faces.detectedNum; ++i) {
        printf("track=%d observations=%d\n", faces.trackIds[i], faces.trackCounts[i]);
    }
    return HSUCCEED;
}
// At the end of the sequence: HFReleaseInspireFaceSession(session);
C++ 接入说明介绍了运行时和 FrameProcess 的创建方式。下面的会话在视频期间持续保留,每帧按顺序调用一次 trackFrame(frame)。
inspire::CustomPipelineParameter options;
auto session = inspire::Session::Create(
    inspire::DETECT_MODE_LIGHT_TRACK, 5, options, 320);
auto trackFrame = [&](inspirecv::FrameProcess& frame) {
    std::vector<inspire::FaceTrackWrap> faces;
    int status = session.FaceDetectAndTrack(frame, faces);
    if (status != 0) throw std::runtime_error("Tracking failed");
    for (const auto& face : faces) {
        std::cout << face.trackId << " " << face.trackCount << '\n';
    }
};
先完成 Apple 接入,为整个相机序列创建一个 tracker。在串行相机工作队列中调用 TrackFrame 并检查 BOOL,失败原因由 NSError 返回。回调只在执行期间借用人脸数组;调用方需保持图像流和像素有效,直到处理完成。
#import <InspireFace/InspireFaceApple.h>

static IFSession *CreateTracker(NSError **error) {
    return [[IFSession alloc] initWithOptions:HF_ENABLE_NONE
        mode:HF_DETECT_MODE_LIGHT_TRACK maximumFaces:5 pixelLevel:320
        framesPerSecond:-1 error:error];
}

static BOOL TrackFrame(IFSession *session, IFImageStream *stream, NSError **error) {
    return [session withBorrowedFacesFromStream:stream
        body:^(HFMultipleFaceData faces) {
            for (HInt32 i = 0; i < faces.detectedNum; ++i) {
                NSLog(@"track=%d observations=%d", faces.trackIds[i], faces.trackCounts[i]);
            }
        } error:error];
}
// After the camera worker stops: [session closeWithError:&error];
链接两份 Apple framework 并 import InspireFaceSwift。运行时启动后创建一次会话,再按帧顺序调用 trackFrame。SDK 失败会抛出错误。借用视图在闭包内用完,不保存其中的指针,也不在闭包内再次跟踪、重置或关闭会话。
import InspireFaceSwift

func createTracker() throws -> FaceSession {
    try FaceSession(configuration: SessionConfiguration(
        detectionMode: .lightTracking, maximumFaces: 5, pixelLevel: 320))
}

func trackFrame(session: FaceSession, stream: ImageStream) throws {
    try session.withUnsafeFaces(in: stream) { faces in
        for i in 0..<faces.count {
            print("track=\(faces.trackIDs[i]) observations=\(faces.trackCounts[i])")
        }
    }
}
// After the camera worker stops: try session.close()
GlobalLaunch 成功后创建一次会话,随后每帧调用 trackFrame。图像流由当前摄像头帧创建,格式转换和释放方式见 Android 摄像头接入。以下数据类型位于 com.insightface.sdk.inspireface.base。
static Session createTracker() {
    Session session = InspireFace.CreateSession(
            InspireFace.CreateCustomParameter(),
            InspireFace.DETECT_MODE_LIGHT_TRACK, 5, 320, -1);
    if (session == null || session.handle == 0L) {
        throw new IllegalStateException("Cannot create tracker");
    }
    return session;
}

static void trackFrame(Session session, ImageStream stream) {
    MultipleFaceData faces = InspireFace.ExecuteFaceTrack(session, stream);
    if (faces == null) throw new IllegalStateException("Tracking failed");
    for (int i = 0; i < faces.detectedNum; i++) {
        System.out.println("track=" + faces.trackIds[i]);
    }
}
// After the camera worker stops: InspireFace.ReleaseSession(session);
先按 HarmonyOS 接入说明初始化 SDK,再为相机序列创建一个跟踪会话。按顺序把每帧的 ImageStream 传给 trackFrame;调用方在该帧处理完成后关闭图像流,序列结束后调用 session.close()。
import { DetectMode, Feature, ImageStream, Session }
  from '@hyperinspire/inspireface';

function createTracker(): Session {
  return new Session({
    featureMask: Feature.NONE,
    detectMode: DetectMode.LIGHT_TRACK,
    maxFaces: 5,
    detectPixelLevel: 320
  });
}

function trackFrame(session: Session, stream: ImageStream): void {
  const result = session.track(stream);
  try {
    for (const face of result.faces) {
      console.info(`track=${face.trackId} observations=${face.trackCount}`);
    }
  } finally {
    session.releaseFaceResult(result);
  }
}
这个完整循环读取 input.mp4,不需要摄像头权限或显示窗口。
import cv2
import inspireface as isf

video = cv2.VideoCapture("input.mp4")
if not video.isOpened():
    raise RuntimeError("Cannot open input.mp4")

try:
    isf.launch(resource_path="/path/to/Pikachu")
    with isf.InspireFaceSession(
        isf.HF_ENABLE_NONE,
        isf.HF_DETECT_MODE_LIGHT_TRACK,
        max_detect_num=5,
        detect_pixel_level=320,
        auto_launch=False,
    ) as session:
        while True:
            ok, frame = video.read()
            if not ok:
                break
            faces = session.face_detection(frame)
            for face in faces:
                print(face.track_id, face.track_count, face.location)
finally:
    video.release()
    isf.terminate()
每次调整一个参数
| Setting | 作用 | 调整建议 |
|---|---|---|
| Detector pixel level | 设置检测模型的输入尺寸。 | 在模型支持的范围内提高输入尺寸,可能改善小脸检测,但也会增加计算量。 |
| Maximum faces | 限制会话处理的人脸数量。 | 按实际业务需要设置,避免留出过大的容量。 |
| Detection confidence threshold | 过滤低于阈值的检测结果。 | 先检查漏检和误检样本,再调整阈值。 |
| Minimum face pixel size | 过滤尺寸过小的人脸。 | 结合输入分辨率和后续任务选择。 |
| Track preview size | 设置跟踪时使用的预览与预处理尺寸。 | 与检测模型的输入尺寸分别配置。 |
| Detector interval | 控制跟踪期间运行检测的频率。 | 间隔越短,通常越容易及时发现新出现的人脸,但检测开销也更高。 |
| Landmark smoothing | 平滑连续帧中的关键点位置。 | 增强平滑可以减少抖动,也可能增加响应延迟。 |
支持的检测输入档位由模型包决定。C 使用 HFQuerySupportedPixelLevelsForFaceDetection,Objective-C 使用 IFRuntime.getSupportedDetectionPixelLevels:error:,Swift 使用 InspireFaceRuntime.getSupportedDetectionPixelLevels(_:) 查询可用档位,再从中选择会话使用的值。
各接口对应的设置方法如下:
对已创建的会话设置参数;任何一步失败时返回对应状态码。
static HResult tune_tracking(HFSession session) {
    HResult status = HFSessionSetFaceDetectThreshold(session, 0.5f);
    if (status != HSUCCEED) return status;
    status = HFSessionSetFilterMinimumFacePixelSize(session, 32);
    if (status != HSUCCEED) return status;
    status = HFSessionSetTrackPreviewSize(session, 320);
    if (status != HSUCCEED) return status;
    status = HFSessionSetTrackModeDetectInterval(session, 20);
    if (status != HSUCCEED) return status;
    status = HFSessionSetTrackModeSmoothRatio(session, 0.05f);
    if (status != HSUCCEED) return status;
    return HFSessionSetTrackModeNumSmoothCacheFrame(session, 5);
}
当前头文件提供浮点数版本的平滑参数接口,注意保留 f 后缀。
session.SetFaceDetectThreshold(0.5f);
session.SetFilterMinimumFacePixelSize(32);
session.SetTrackPreviewSize(320);
session.SetTrackModeDetectInterval(20);
session.SetTrackModeSmoothRatio(0.05f);
session.SetTrackModeNumSmoothCacheFrame(5);
在会话的处理队列上调用这些 setter。任一设置失败后返回 NO,不再继续修改后续参数。
#import <InspireFace/InspireFaceApple.h>

static BOOL TuneTracking(IFSession *session, NSError **error) {
    return [session setDetectionThreshold:0.5f error:error] &&
        [session setMinimumFacePixelSize:32 error:error] &&
        [session setTrackPreviewSize:320 error:error] &&
        [session setDetectionInterval:20 error:error] &&
        [session setTrackingSmoothRatio:0.05f error:error] &&
        [session setTrackingSmoothCacheFrames:5 error:error];
}
对已有 FaceSession 调用。每个 setter 失败时都会抛出错误;在帧循环开始前,或一帧处理完成后调整参数。
import InspireFaceSwift

func tuneTracking(session: FaceSession) throws {
    try session.setDetectionThreshold(0.5)
    try session.setMinimumFacePixelSize(32)
    try session.setTrackPreviewSize(320)
    try session.setDetectionInterval(20)
    try session.setTrackingSmoothRatio(0.05)
    try session.setTrackingSmoothCacheFrames(5)
}
Java 1.2.0 封装提供以下方法,返回类型均为 void。
InspireFace.SetFaceDetectThreshold(session, 0.5f);
InspireFace.SetFilterMinimumFacePixelSize(session, 32);
InspireFace.SetTrackPreviewSize(session, 320);
InspireFace.SetTrackModeDetectInterval(session, 20);
InspireFace.SetTrackModeSmoothRatio(session, 0.05f);
InspireFace.SetTrackModeNumSmoothCacheFrame(session, 5);
对已有 Session 调用 configure。getSupportedPixelLevels() 返回当前模型包支持的检测尺寸。切换到另一段相机序列时,用 session.clearTracking() 清空跟踪历史。
import { InspireFace } from '@hyperinspire/inspireface';

console.info(`detector levels: ${InspireFace.getSupportedPixelLevels()}`);
session.configure({
  detectThreshold: 0.5,
  minimumFaceSize: 32,
  previewSize: 320,
  detectInterval: 20,
  smoothRatio: 0.05,
  smoothCacheFrames: 5
});
以下方法用于已创建的 InspireFaceSession。
session.set_detection_confidence_threshold(0.5)
session.set_filter_minimum_face_pixel_size(32)
session.set_track_preview_size(320)
session.set_track_model_detect_interval(20)
session.set_track_mode_smooth_ratio(0.05)
session.set_track_mode_num_smooth_cache_frame(5)
使用目标摄像头的典型视频调整这些示例值。Python 的 set_track_model_detect_interval 对应 C 接口的 HFSessionSetTrackModeDetectInterval。
重置跟踪序列
切换摄像头、跳转视频位置或改变输入方向后,应重置跟踪历史。C 提供 HFSessionClearTrackingFace,C++ 提供 Session::ClearTrackingFace,Objective-C 使用 [session clearTrackingWithError:&error],Swift 使用 try session.clearTracking(),HarmonyOS 使用 session.clearTracking()。使用 Python 高层接口或 Java 1.2.0 包时,重新创建会话开始新序列。
按应用需要的输出启用姿态、质量、识别和其他分析模型。优化整个循环之前,先分别测量检测、跟踪和分析的耗时。